

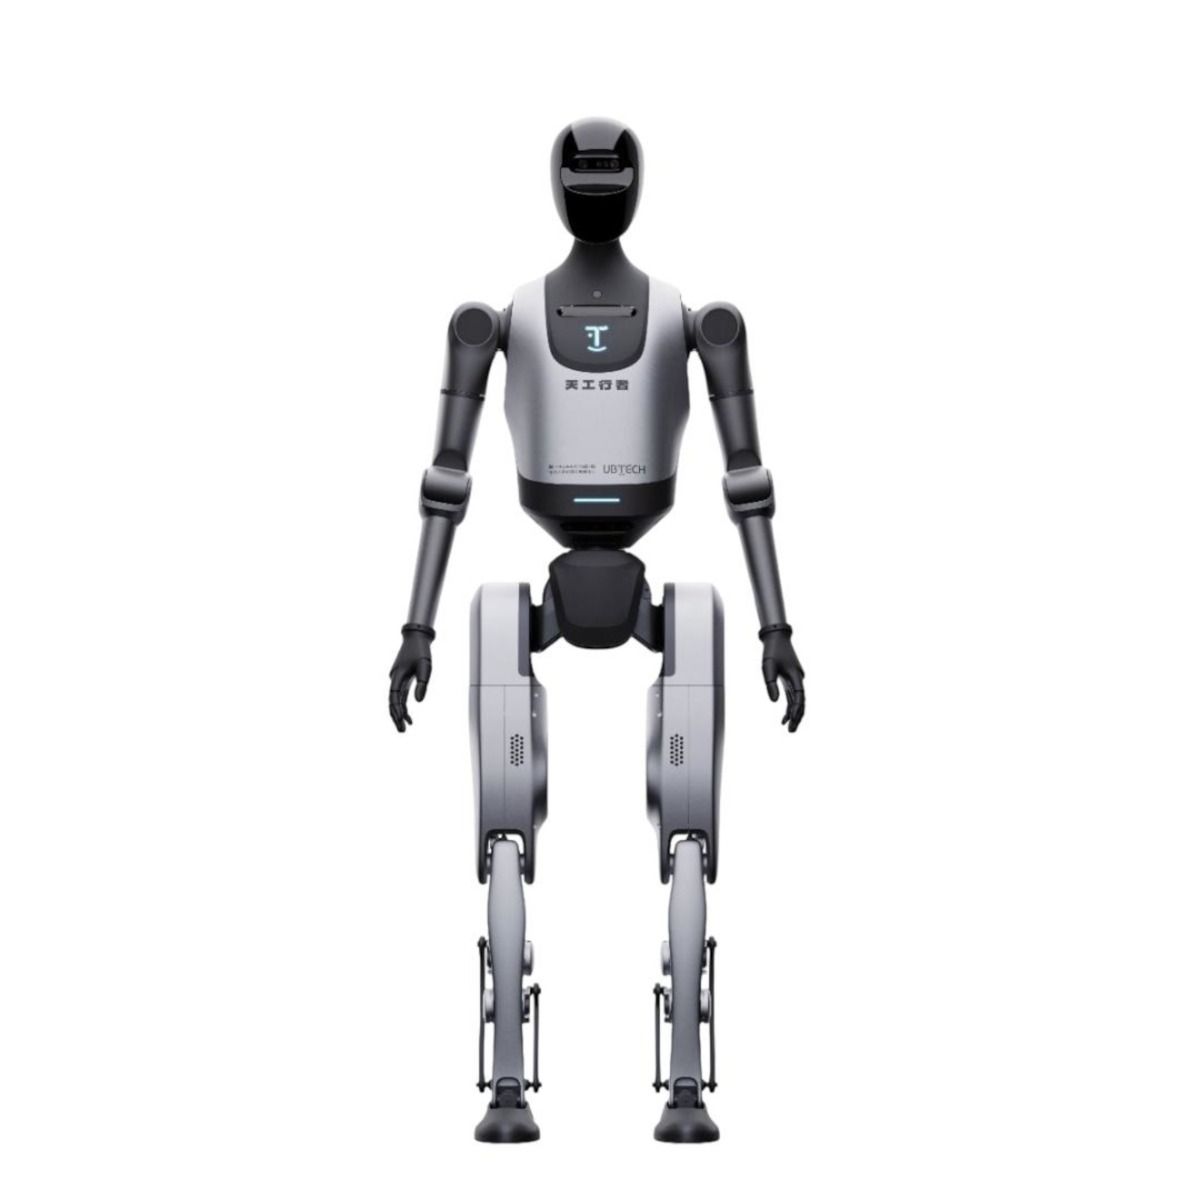
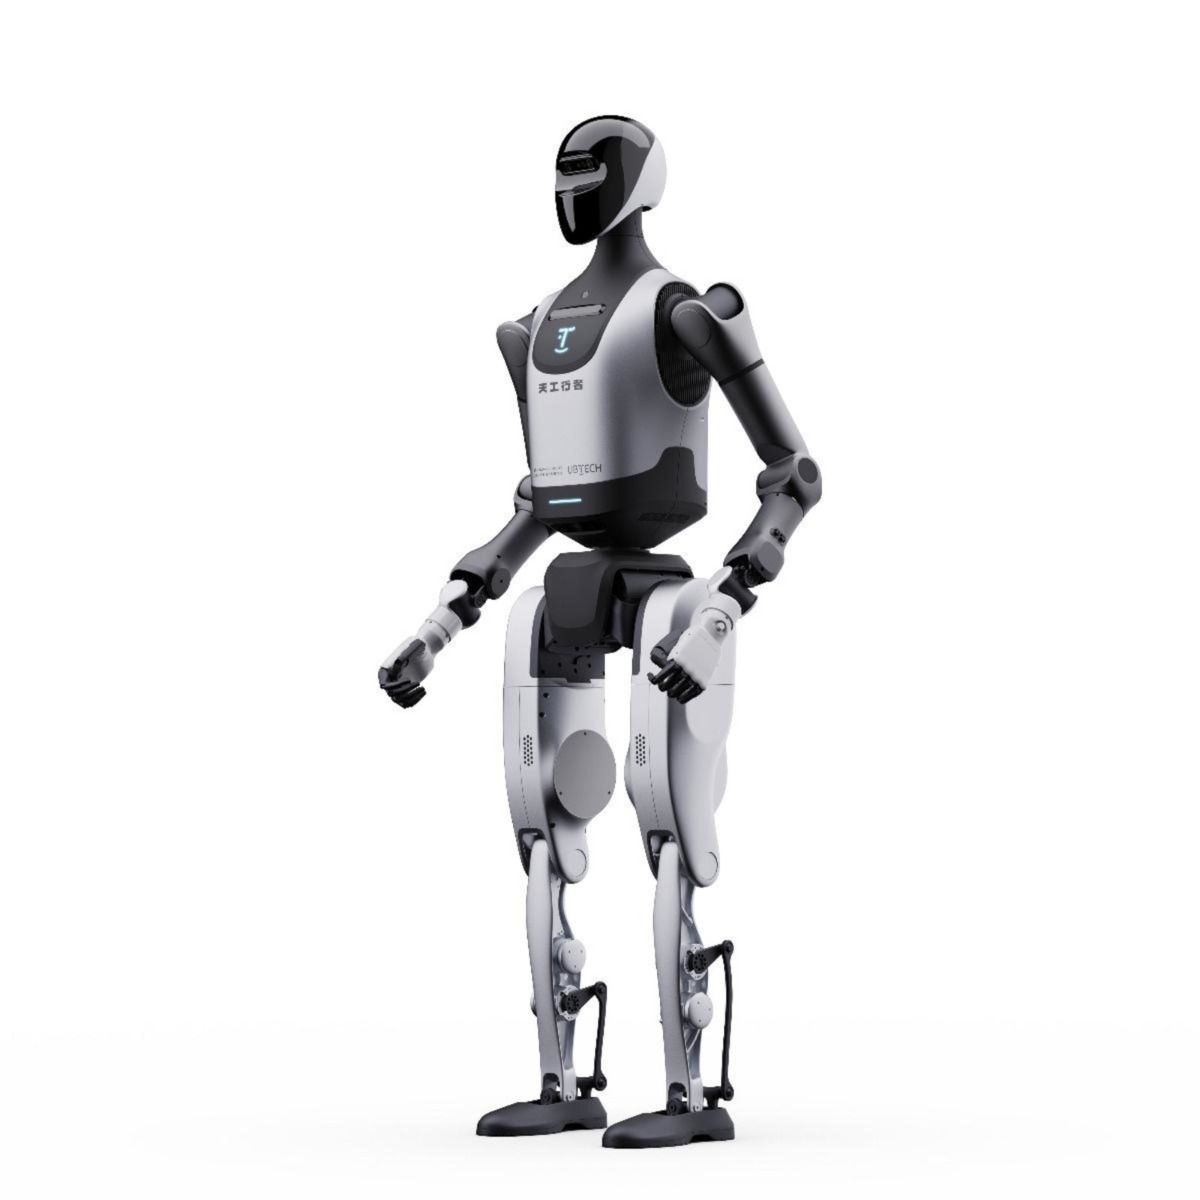
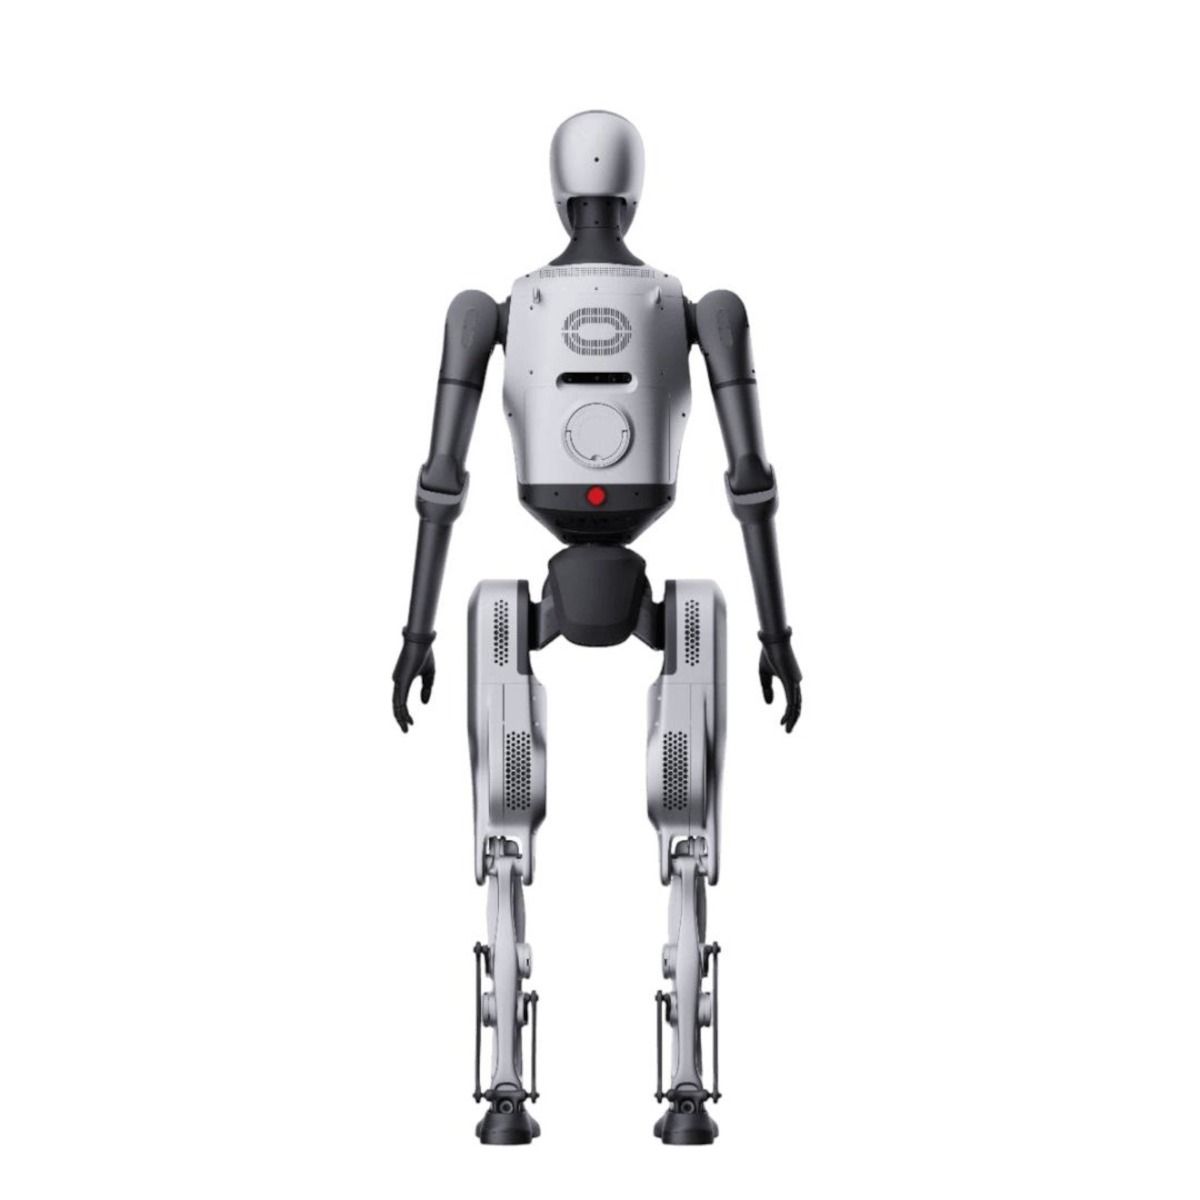
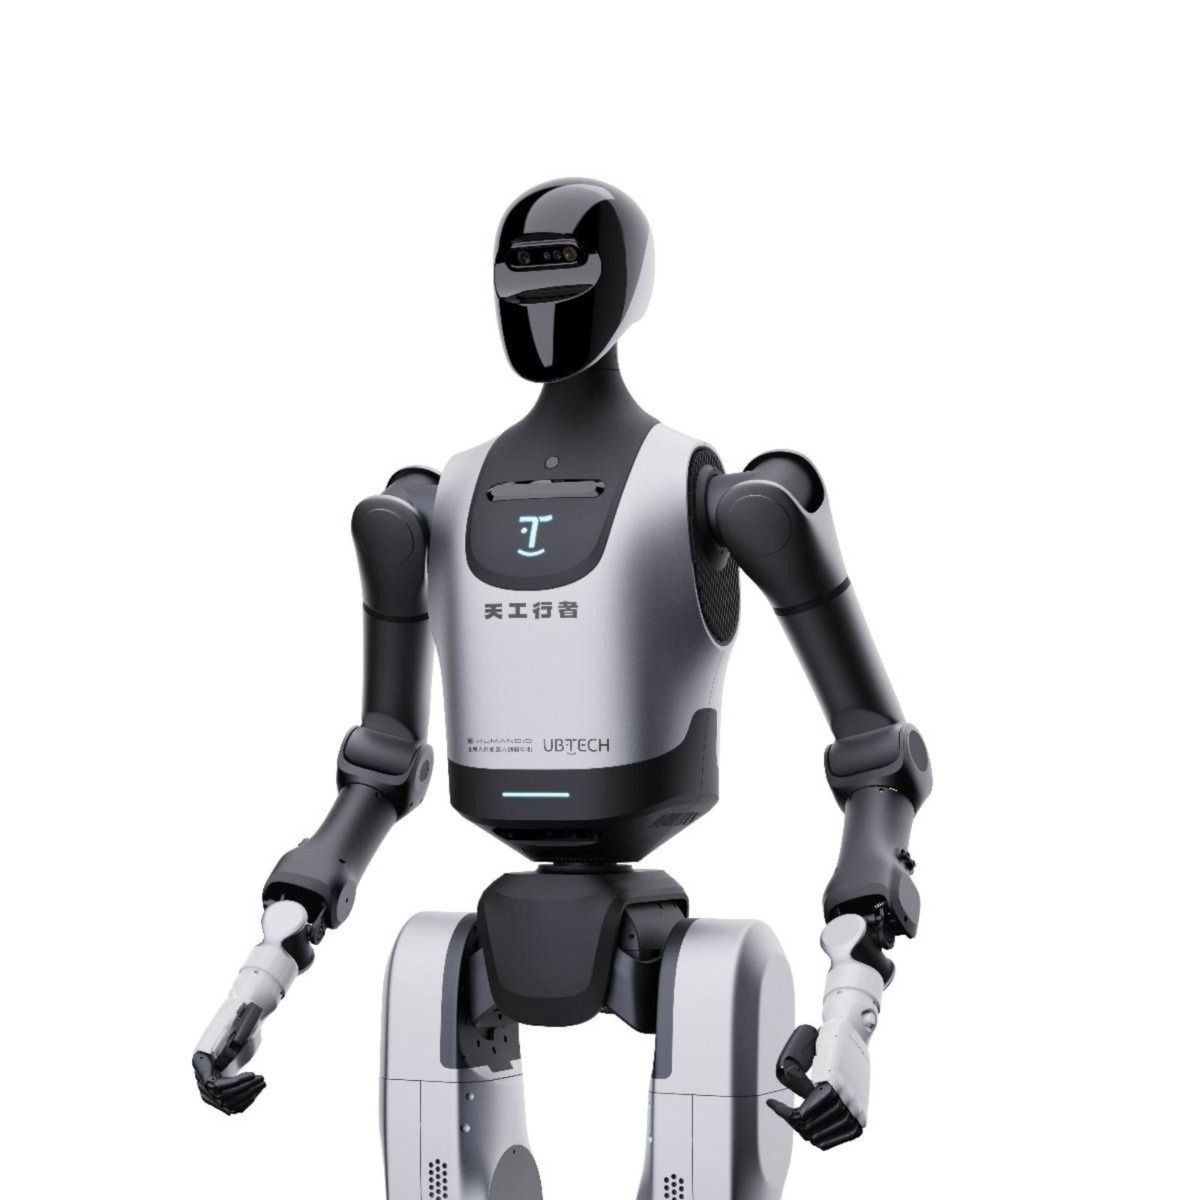
UBtech Walker Tienkung
Humanoider KI Roboter mit 42 Freiheitsgraden für Forschung und Entwicklung.
Sie sparen: 58.920,00 € Brutto (32 %) - 32 % RABATT 💡 Sichern Sie sich 32 % Sofortrabatt auf dieses Produkt! Der Rabatt ist bereits im Preis berücksichtigt – keine weiteren Schritte nötig.
Nur noch 3 übrig
Jetzt kaufen mit

Der UBTECH Walker Tienkung Embodied Intelligence ist ein hochentwickelter humanoider KI Roboter für Forschung, Bildung und innovative Robotikprojekte. Mit 42 Freiheitsgraden, zwei beweglichen Fünffingerhänden und leistungsstarken Gelenkantrieben ermöglicht er die Entwicklung komplexer Bewegungsabläufe und intelligenter Greiftechniken. Zwei NVIDIA Jetson AGX Orin Module mit bis zu 550 TOPS KI Rechenleistung sowie drei RGBD Tiefenkameras bilden die Grundlage für räumliche Wahrnehmung, Bewegungsplanung und KI gestützte Anwendungen. Dank ROS 2 Unterstützung, offener SDK Schnittstellen und programmierbarer Steuerung eignet sich der Walker Tienkung ideal für Universitäten, Forschungseinrichtungen und professionelle Entwickler. Jetzt bei TONEART-Shop bestellen.
KI-Testbericht
Echte Erfahrungen. KI-analysiert.
- Echte Praxistests
- Unabhängige Analyse
- Ehrliche Empfehlung
- Technik mit Begeisterung
Stellen Sie eine Frage an unser Service Team!
UBtech Walker Tienkung
WIR SIND FÜR SIE DA
Noch Fragen zu diesem Produkt?
Unser Service-Team hilft Ihnen gerne weiter – kompetent, schnell und persönlich.
- Persönliche Beratung
- Schnelle Antwort
- Technisches Know-how
PRODUKTINFORMATIONEN
Alle wichtigen Details auf einen Blick
Entdecken Sie die verfügbaren Produktdetails und weitere Informationen.Technische Daten, Lieferumfang, Garantie und mehr.- Vertrauen seit 1994
- Schneller Versand
- Persönliche Beratung
- Nachhaltig verpackt
PRODUKT IM DETAIL
Mehr als nur Technik.
Entdecken Sie alle Details, Funktionen und Anwendungsmöglichkeiten – verständlich erklärt und mit Leidenschaft für Technik.
- Technologie verständlich
- Praxisnahe Anwendungen
- Von Profis für Profis
- Qualität, die überzeugt
Entdecke alle Funktionen, Einsatzmöglichkeiten und technischen Details.
🤖 Wenn aus deiner Idee eine echte Bewegung wird
Auf deinem Bildschirm ist der nächste Entwicklungsschritt vorbereitet. Die Bewegungsabläufe sind berechnet, die Versuchsanordnung steht bereit und dein Team verfolgt die ersten Messwerte. Vor dir befindet sich eine humanoide Plattform, an der du untersuchen kannst, wie aus Software eine koordinierte körperliche Handlung entsteht. Genau in diesem Zusammenspiel von Berechnung, Wahrnehmung und Bewegung liegt die Faszination moderner Robotik.
Der UBTECH Walker Tienkung Embodied Intelligence wurde für wissenschaftliche Forschung, Hochschullehre und die Entwicklung eigener Anwendungen konzipiert. Die vollständig elektrische Plattform verbindet eine menschenähnliche Körperstruktur mit beweglichen Armen und Händen sowie offenen Schnittstellen für die Weiterentwicklung. Hinter der Roboterserie stehen UBTECH und das Beijing Humanoid Robotics Innovation Center.
Für dein Projekt eröffnet sich damit ein konkreter Arbeitsraum: Du kannst Fragestellungen zur Fortbewegung, zur Wahrnehmung oder zum Umgang mit Gegenständen an einer realen humanoiden Plattform untersuchen. Jeder vorbereitete Versuch bietet die Möglichkeit, Annahmen zu überprüfen, Ergebnisse auszuwerten und den nächsten Entwicklungsschritt gezielt vorzubereiten. Deine Forschungsfrage gibt dabei die Richtung vor.
⚙️ 42 Freiheitsgrade für differenzierte Bewegungsabläufe
Die Ausführung Embodied Intelligence verfügt über 42 Freiheitsgrade. Dazu gehören zwei Arme mit jeweils sieben Freiheitsgraden, zwei bewegliche Hände mit jeweils sechs Freiheitsgraden und ein Kopfmodul mit drei Freiheitsgraden. Ergänzt wird diese Konfiguration durch die bewegliche Taille und die beiden Beine. Diese Ausstattung bildet die mechanische Grundlage für Forschung an komplexen Bewegungen und koordinierter Objektmanipulation.
Ein Freiheitsgrad beschreibt eine unabhängig steuerbare Bewegungsmöglichkeit. Für deine Entwicklungsarbeit ist deshalb entscheidend, wie sich die einzelnen Bewegungen sinnvoll aufeinander abstimmen lassen. Wenn ein Arm eine Zielposition ansteuert, spielen beispielsweise die Stellung der Schulter, der Winkel des Ellbogens und die Orientierung des Handgelenks zusammen.
Du kannst daraus Versuchsreihen entwickeln, in denen unterschiedliche Bewegungswege miteinander verglichen werden. Welche Gelenkstellung eignet sich für eine bestimmte Aufgabe? Wie verändert sich die Ausrichtung der Hand entlang einer geplanten Bewegung? Welche Körperhaltung ist für den nächsten Versuch sinnvoll? Die humanoide Struktur bietet einen anschaulichen Ausgangspunkt, um solche Fragen systematisch zu bearbeiten und Bewegungsplanung praktisch zu vermitteln.
🚶 Dynamische Fortbewegung als Forschungsfeld
Humanoides Gehen verlangt ein fortlaufendes Zusammenspiel von Körperhaltung, Gelenkbewegung und Gleichgewicht. Die Herstellerdokumentation beschreibt für die Walker Tienkung Serie Bewegungsfunktionen zum Stehen, Gehen und Laufen sowie eine dynamische Balancekontrolle. Auch Bewegungssteuerung auf Grundlage von Reinforcement Learning gehört zum dokumentierten Funktionskonzept.
Die Antriebstechnik stellt dafür die mechanischen Voraussetzungen bereit. Für bestimmte Achsen an Hüfte und Knie nennt UBTECH ein Spitzendrehmoment von bis zu 300 Nm. Dieser Wert beschreibt die kurzzeitig erreichbare Drehmomentleistung der betreffenden Gelenke und hilft dabei, deren technische Auslegung einzuordnen.
Für deine Forschung könnten beispielsweise Übergänge zwischen unterschiedlichen Bewegungszuständen oder die Abstimmung von Schrittbewegung und Körperhaltung im Mittelpunkt stehen. In einer betreuten Versuchsumgebung lässt sich untersuchen, wie Änderungen an der Steuerung das beobachtete Verhalten beeinflussen.
Dabei entsteht ein unmittelbarer Bezug zwischen mathematischem Modell und physischem System. Eine Veränderung im Algorithmus wird zu einer sichtbaren Bewegung, deren Verlauf du analysieren kannst. Gerade diese Verbindung macht die Arbeit an einer humanoiden Plattform für Regelungstechnik, Mechatronik und Robotikentwicklung interessant.
🖐️ Bewegliche Fünffingerhände für eigene Greifstrategien
Die Hände des Walker Tienkung Embodied Intelligence eröffnen ein eigenständiges Entwicklungsfeld. Die dokumentierten Schnittstellen ermöglichen es, Fingerstellungen, Bewegungsgeschwindigkeiten und Vorgaben für die Fingerantriebe zu steuern. Zusätzlich lassen sich Zustandsinformationen der Fingergelenke auslesen. Für die linke und rechte Hand stehen jeweils eigene Schnittstellen zur Verfügung.
Damit kannst du Greifbewegungen in einzelne, nachvollziehbare Schritte zerlegen. Als mögliches Forschungsprojekt lässt sich beispielsweise untersuchen, wie eine vorbereitete Handstellung an einen ausgewählten Testgegenstand angepasst werden sollte. Anschließend kannst du verschiedene Bewegungsabläufe vergleichen und dokumentieren, welche Konfiguration unter den festgelegten Versuchsbedingungen funktioniert.
Besonders interessant ist die Verbindung zwischen Armposition und Fingerbewegung. Die Hand muss zunächst in eine geeignete Lage gebracht werden, bevor ein geplanter Griff ausgeführt werden kann. Daraus ergeben sich Aufgaben zur zeitlichen Koordination, zur Bewegungsplanung und zur Auswertung des Greifverlaufs.
Für Lehrveranstaltungen lässt sich dieser Prozess anschaulich aufbauen: von der Ansteuerung einzelner Finger über definierte Handstellungen bis zu einer vorbereiteten Greifsequenz. Die Komplexität deiner Übungen kann so mit dem Kenntnisstand des Teams wachsen.
🎯 Kraftsensorik macht Kontakt messbar
Beim Umgang mit einem Gegenstand ist neben der Bewegung auch der Kontakt selbst von Bedeutung. Für die Ausführung Embodied Intelligence dokumentiert UBTECH die Erfassung von Kräften entlang dreier Achsen und Drehmomenten um drei Achsen. Die Schnittstellen stellen diese Informationen für beide Arme mit einer Meldefrequenz von 1.000 Hz bereit.
Diese Messwerte können als Grundlage dienen, um Kontaktverläufe in eigenen Anwendungen auszuwerten. Ein denkbarer Versuchsaufbau untersucht beispielsweise, wie sich die erfassten Kräfte während einer vorsichtigen Annäherung an ein definiertes Testobjekt verändern. Ein weiteres Projekt könnte unterschiedliche Bewegungsprofile bei derselben Kontaktaufgabe vergleichen.
Für die Entwicklung kraftabhängiger Regelungsverfahren entsteht dadurch ein wertvoller Zusammenhang zwischen geplanter Bewegung und gemessener Belastung. Du kannst einen Ablauf beobachten, die dazugehörigen Daten betrachten und anschließend eine Anpassung vornehmen.
Gerade bei anspruchsvollen Experimenten hilft eine solche Messgrundlage, Ergebnisse genauer zu beschreiben. Statt eine Bewegung ausschließlich anhand ihres sichtbaren Verlaufs zu beurteilen, kannst du zusätzliche physikalische Größen in die Untersuchung einbeziehen und deine Versuchsreihen entsprechend dokumentieren.
👁️ Drei Tiefenkameras für räumliche Wahrnehmung
Zur Ausstattung gehören drei Kameras mit Farbaufnahme und Tiefenerfassung, die an Kopf, Taille und Rücken angeordnet sind. Damit stehen unterschiedliche Blickrichtungen für die Entwicklung eigener Wahrnehmungsfunktionen zur Verfügung.
Die Kameradokumentation beschreibt den Zugriff auf Farbbilder, Tiefenbilder und räumliche Punktwolken über ROS 2. Auch die Darstellung der Kameradaten in einer Entwicklungsumgebung ist dokumentiert. Diese Daten bilden eine Grundlage für eigene Verfahren zur räumlichen Auswertung und visuellen Verarbeitung.
Für dein Projekt könnte daraus beispielsweise eine Untersuchung zur Positionserfassung ausgewählter Testobjekte entstehen. Du könntest zunächst die Bilddaten auswerten und anschließend prüfen, wie sich die daraus gewonnenen Informationen für eine vorbereitete Armbewegung verwenden lassen. Ebenso lassen sich Forschungsfragen zu Perspektivwechseln oder zur Darstellung einer Versuchsumgebung entwickeln.
Die Kombination aus Farbaufnahme und Tiefeninformation ist dabei besonders anschaulich: Neben dem Erscheinungsbild einer Szene wird ihre räumliche Struktur zugänglich. So kannst du Wahrnehmung und Bewegung schrittweise miteinander verknüpfen und nachvollziehen, an welcher Stelle eines Ablaufs eine Verbesserung erforderlich ist.
🧠 Bis zu 550 TOPS für die Entwicklung intelligenter Anwendungen
Für die Ausführung Embodied Intelligence nennt UBTECH zwei NVIDIA Jetson AGX Orin Rechenmodule mit zusammen bis zu 550 TOPS. Ergänzt werden sie durch einen separaten Intel Core i7 Rechner für die Bewegungssteuerung, der mit 16 GB Arbeitsspeicher und einer SSD mit 256 GB ausgestattet ist.
TOPS bezeichnet Billionen Rechenoperationen pro Sekunde und dient als Kennzahl für bestimmte Berechnungen im Bereich künstlicher Intelligenz. Welche Leistung eine konkrete Anwendung erreicht, hängt unter anderem vom eingesetzten Modell, den Daten und der Softwareumsetzung ab.
Für deine Projektplanung bietet diese Rechnerarchitektur einen Ausgangspunkt, um die Verarbeitung von Sensordaten und die Ausführung eigener Modelle auf dem Roboter zu untersuchen. Als Entwicklungsaufgabe könntest du beispielsweise verschiedene Ansätze zur visuellen Auswertung vergleichen und dabei Rechenbedarf, Reaktionszeit und Ergebnisqualität betrachten.
Dadurch wird auch die technische Umsetzung selbst zum Lerngegenstand. Dein Team kann untersuchen, welche Modellgröße für eine bestimmte Aufgabe sinnvoll ist, wie Daten verarbeitet werden sollen und welche Anforderungen eine Anwendung an das Gesamtsystem stellt.
💻 Offene Schnittstellen geben deinen Entwicklungen Raum
Der Walker Tienkung bietet ein dokumentiertes Software Development Kit mit Schnittstellen unter anderem für die Motorsteuerung, die Inertialsensorik, Sprachfunktionen, Batteriedaten und die Fernsteuerung. Die grundlegende Softwarearchitektur basiert auf ROS 2. Für die Entwicklung empfiehlt UBTECH Ubuntu 22.04.
Für Forschungsteams ist dieser Zugang wesentlich, weil sich eigene Fragestellungen auf der Ebene von Daten, Steuerbefehlen und Anwendungen bearbeiten lassen. Du kannst dein Projekt in überschaubare Teilaufgaben gliedern: Ein Team beschäftigt sich mit der Wahrnehmung, ein anderes mit Bewegungsabläufen und ein weiteres mit der Auswertung der Versuchsergebnisse.
UBTECH beschreibt außerdem Entwicklungsressourcen wie Beispielcode, Anleitungen und digitale Robotermodelle im URDF Format. Solche Modelle stellen die Struktur und Gelenkbeziehungen eines Roboters für entsprechende Entwicklungswerkzeuge bereit.
Eine mögliche Arbeitsweise beginnt deshalb bereits vor dem ersten physischen Versuch. Dein Team kann Bewegungszusammenhänge nachvollziehen, Schnittstellen kennenlernen und den geplanten Ablauf vorbereiten. Anschließend werden die einzelnen Komponenten schrittweise am realen System erprobt. So lässt sich die Entwicklung nachvollziehbar aufbauen und über mehrere Projektphasen hinweg dokumentieren.
🧪 Imitationslernen verbindet Demonstrationsdaten mit Greifaufgaben
Für den Walker Tienkung Embodied Intelligence stellt UBTECH eine ausdrücklich auf diese Ausführung bezogene Anleitung zum Greiftraining durch Imitationslernen bereit. Sie beschreibt einen Entwicklungsweg von der Aufbereitung eines Datensatzes über das Training bis zur Ausführung des trainierten Modells auf einem Orin Rechner des Roboters.
Damit erhält dein Team einen konkreten Bezugspunkt für die Frage, wie sich vorbereitete Demonstrationsdaten in ein erlerntes Bewegungsverhalten überführen lassen. Ein mögliches Projekt könnte das Aufnehmen und Ablegen ausgewählter Gegenstände in einer festgelegten Versuchsanordnung untersuchen.
Die Qualität der Daten und die Gestaltung des Aufbaus bleiben dabei entscheidende Bestandteile der Entwicklungsarbeit. In der veröffentlichten Anleitung weist UBTECH darauf hin, dass Kameraperspektive und Tischhöhe bei der Anwendung zum Trainingsaufbau passen müssen.
Gerade daraus ergeben sich interessante wissenschaftliche Fragestellungen: Wie empfindlich reagiert ein Verfahren auf veränderte Bedingungen? Welche Beispiele verbessern das Training? Wie lässt sich ein Ergebnis reproduzierbar bewerten? Der Roboter bietet dir eine physische Plattform, an der solche Fragen in vorbereiteten Experimenten untersucht werden können.
🎙️ Sprachinteraktion als Teil deines Anwendungskonzepts
Die Ausführung Embodied Intelligence ist mit einem Sprachmodul ausgestattet, zu dem eine Anordnung aus vier Mikrofonen, ein Lautsprecher und eine Soundkarte gehören. Damit ist die Hardwarebasis für die Entwicklung sprachbasierter Interaktion vorhanden.
Die dokumentierte Online Referenz von UBTECH verbindet Spracherkennung, ein angebundenes Sprachmodell und Sprachausgabe zu einem Dialogablauf. Welche Sprachen und Funktionen eine konkrete Umsetzung unterstützt, hängt von den ausgewählten Diensten und ihrer Konfiguration ab.
Für deine Forschung eröffnet das beispielsweise Fragen zur Verständlichkeit und Gestaltung von Dialogen. Wie sollte ein Roboter eine Rückfrage formulieren? Welche Informationen benötigt ein Mensch, bevor eine vorbereitete Aktion beginnt? Wie lassen sich gesprochene Rückmeldungen sinnvoll in einen technischen Ablauf integrieren?
Du kannst solche Szenarien passend zum Projekt entwickeln und in betreuten Versuchen untersuchen. Die Inhalte, das verwendete Sprachmodell und die Verbindung zu weiteren Funktionen werden dabei gezielt eingerichtet. Dadurch entsteht die Möglichkeit, Kommunikation als Bestandteil eines gesamten Interaktionsablaufs zu betrachten und gemeinsam mit Wahrnehmung und Bewegung zu erforschen.
📱 Bedienung und Diagnose unterstützen den Laboralltag
Für ergänzende Bedienaufgaben bietet UBTECH die Walker Tienkung App an. Sie unterstützt unter anderem die Netzwerkeinrichtung, die Anzeige von Statusinformationen und die Steuerung dokumentierter Aktionen. Auch die Ladezustände von Hauptakku und Zusatzakku sowie der Verbindungsstatus bestimmter Sensoren lassen sich einsehen. Die dokumentierte App unterstützt Android ab Version 10.
Zusätzlich beschreibt der Hersteller eine Diagnoseoberfläche mit Informationen zu Gelenken, Inertialsensorik, Energieversorgung und Systemversionen. Auch Protokolle und weitere Systemdaten können darüber für die technische Auswertung zugänglich gemacht werden.
Für deine Arbeitsabläufe sind solche Informationen besonders hilfreich, wenn ein Versuch vorbereitet oder ein unerwartetes Ergebnis untersucht werden soll. Ein dokumentierter Systemzustand erleichtert es, Beobachtungen einzuordnen und Veränderungen zwischen zwei Durchläufen festzuhalten.
In einem gemeinsamen Laborprojekt könntest du beispielsweise vor jeder Versuchsreihe die verwendete Softwareversion und relevante Statuswerte protokollieren. Dadurch erhält die praktische Arbeit eine nachvollziehbare Grundlage. Auch die Übergabe zwischen verschiedenen Personen wird übersichtlicher, wenn Aufbau, Systemzustand und Versuchsziel zusammen dokumentiert werden.
🔋 Energieversorgung passend zur Versuchsplanung
Der Walker Tienkung Embodied Intelligence besitzt eine Akkuarchitektur mit 30 Ah Hauptakku und 3 Ah Zusatzakku bei 48 Volt. Die Herstellerdokumentation beschreibt außerdem den Austausch des Hauptakkus und dessen separates Laden.
Über die dokumentierten Schnittstellen können Informationen zur Batterie und zur Energieversorgung ausgelesen werden, darunter Spannungen, Ströme und weitere Zustandsdaten.
Für deine Planung lässt sich die Energieversorgung damit bewusst in den Versuchsablauf einbeziehen. Bewegungstests, die Auswertung von Sensordaten und die Entwicklung von Dialogfunktionen stellen unterschiedliche Anforderungen an das System. Sinnvoll ist deshalb ein Arbeitsrhythmus, der praktische Versuche, Datenauswertung und Ladephasen aufeinander abstimmt.
Auch daraus kann eine eigene Forschungsfrage entstehen: Wie verändert sich der Energiebedarf bei unterschiedlichen Bewegungsprofilen oder Softwareaufgaben? Wenn du entsprechende Messwerte gemeinsam mit den übrigen Versuchsdaten betrachtest, erhältst du zusätzliche Informationen über das Verhalten deines Aufbaus.
So wird die Energieversorgung zu einem nachvollziehbaren Bestandteil der technischen Arbeit und unterstützt eine realistische Organisation deiner Entwicklungssitzungen.
🎓 Eine Plattform für interdisziplinäre Lehre
UBTECH richtet den Walker Tienkung ausdrücklich an wissenschaftliche Einrichtungen, Hochschulen und Entwickler. Die Verbindung aus Bewegungssteuerung, Wahrnehmung und Interaktion eröffnet dabei unterschiedliche fachliche Zugänge.
Für eine Lehrveranstaltung könntest du mit einem klar begrenzten Thema beginnen, beispielsweise dem Auslesen eines Sensors oder dem Nachvollziehen einer Gelenkbewegung. Darauf aufbauend lassen sich weitere Aufgaben ergänzen: eine vorbereitete Bewegungsfolge, die Auswertung von Kameradaten oder die Dokumentation eines Greifversuchs.
Besonders interessant wird ein gemeinsames Projekt, wenn mehrere Disziplinen zusammenarbeiten. Studierende der Informatik könnten sich mit der Datenverarbeitung beschäftigen, während ein Team aus der Mechatronik die Bewegungsabläufe untersucht. Eine weitere Gruppe könnte die Bedienung und Verständlichkeit einer entwickelten Interaktion bewerten.
Die gemeinsame Plattform schafft dabei einen sichtbaren Bezugspunkt für die Zusammenarbeit. Änderungen an einer Teilaufgabe können Auswirkungen auf den gesamten Ablauf haben. Genau solche Zusammenhänge lassen sich im Projekt besprechen, messen und dokumentieren. Aus einzelnen Übungen kann so ein zusammenhängendes Verständnis dafür entstehen, wie ein humanoides System entwickelt und erprobt wird.
🚀 Gib deiner nächsten Forschungsfrage eine reale Plattform
Vielleicht möchtest du untersuchen, wie ein Roboter seine Hand vor einem Greifversuch ausrichtet. Vielleicht interessiert dich, wie sich visuelle Informationen für eine vorbereitete Bewegung nutzen lassen. Oder dein Team arbeitet an einer Interaktion, bei der Sprache, Wahrnehmung und körperliche Handlung sinnvoll zusammenspielen sollen.
Der UBTECH Walker Tienkung Embodied Intelligence bietet dafür eine Plattform, deren offene Schnittstellen und Entwicklungsressourcen auf die Umsetzung eigener Forschungsprojekte ausgerichtet sind. Der vorgesehene Einsatz liegt in Forschung und Bildung; die praktische Arbeit erfolgt entsprechend der Herstelleranleitung in einer vorbereiteten, fachkundig betreuten Umgebung.
Für dein Vorhaben kannst du mit einer klaren Aufgabe beginnen, den ersten Versuch vorbereiten und anschließend auf den gewonnenen Erkenntnissen aufbauen. Jeder dokumentierte Entwicklungsschritt bringt dich näher an die Frage, welche Fähigkeiten deine Anwendung benötigt und wie sie zuverlässig umgesetzt werden können.
Entdecke den UBTECH Walker Tienkung Embodied Intelligence im TONEART Shop und schaffe die Grundlage für dein nächstes Projekt in humanoider Robotik.
Eigenschaften
- Humanoider Forschungsroboter: Vollständig elektrische Roboterplattform für künstliche Intelligenz, wissenschaftliche Forschung, Hochschulen und innovative Entwicklungsprojekte.
- 42 Freiheitsgrade: Bewegliche Gelenkstruktur für komplexe Bewegungsabläufe, koordinierte Armbewegungen und anspruchsvolle Experimente in der humanoiden Robotik.
- Bewegliche Fünffingerhände: Zwei Roboterhände mit jeweils sechs Freiheitsgraden zur Erforschung von Greifbewegungen, Objektmanipulation und präziser Fingersteuerung.
- Zwei flexible Roboterarme: Jeweils sieben Freiheitsgrade pro Arm ermöglichen vielseitige Bewegungsabläufe und die Entwicklung koordinierter Manipulationsaufgaben.
- Dynamische Fortbewegung: Humanoide Bewegungssteuerung zur Erforschung von Gehen, Laufen, Körperhaltung und Gleichgewicht.
- Intelligente 3D Wahrnehmung: Drei Kameras mit Farbaufnahme und Tiefenerfassung ermöglichen die Verarbeitung räumlicher Informationen und die Entwicklung visueller KI Anwendungen.
- Hohe KI Rechenleistung: Zwei NVIDIA Jetson AGX Orin Module mit einer kombinierten Rechenleistung von bis zu 550 TOPS für anspruchsvolle KI Modelle und Bildverarbeitung.
- Leistungsstarke Gelenkantriebe: Ausgewählte Hüftgelenke und Kniegelenke erreichen Spitzendrehmomente von bis zu 300 Nm.
- Integrierte Kraftsensorik: Kraftmessung und Drehmomenterfassung unterstützen die Entwicklung kontaktabhängiger Bewegungsabläufe und intelligenter Regelungsverfahren.
- Offene Entwicklungsplattform: ROS 2 Unterstützung, dokumentierte SDK Schnittstellen und Entwicklungsressourcen ermöglichen die Integration eigener Algorithmen und Softwarelösungen.
- Unterstützung für Imitationslernen: Geeignet für Forschungsprojekte, bei denen Roboter anhand vorbereiteter Demonstrationsdaten neue Bewegungsabläufe erlernen.
- Sprachinteraktion: Integriertes Mikrofonarray mit vier Mikrofonen und Lautsprecher zur Entwicklung sprachgesteuerter Anwendungen.
- Mobile Steuerung: Unterstützte Android App für Netzwerkeinstellungen, Statusinformationen und dokumentierte Steuerungsfunktionen.
- Akkubetriebenes System: 48 V Energieversorgung mit 30 Ah Hauptakku und 3 Ah Zusatzakku für den Einsatz in geeigneten Forschungsumgebungen.
- Vielseitige Konnektivität: WLAN, Bluetooth 5.2 und Ethernet ermöglichen die Verbindung mit Entwicklungsrechnern und unterstützten Netzwerken.
- Schnelle Datenkommunikation: CAN und EtherCAT Schnittstellen mit einer maximalen Steuerfrequenz von 1.000 Hz für präzise Steuerungsaufgaben.
- Hohe Bewegungsgeschwindigkeit: Laufgeschwindigkeiten von bis zu 10 km/h laut Anbieterangaben, abhängig von den Einsatzbedingungen.
- Ausdauernder Betrieb: Bis zu 3,5 Stunden Betriebszeit und bis zu 6 Stunden im Standby laut Anbieterangaben.
- Menschenähnliche Baugröße: Rund 172 cm Körperhöhe und etwa 73 kg Gewicht für realitätsnahe Forschungsversuche.
- Ideal für Forschung und Bildung: Entwickelt für Universitäten, Forschungseinrichtungen, Robotiklabore und professionelle Entwicklerteams.
Technische Daten
- Allgemeine Daten
-
Hersteller: UBTECH Robotics
-
Modell: Walker Tienkung Embodied Intelligence
-
Robotertyp: Humanoider Forschungsroboter
-
Antriebssystem: Vollständig elektrisch
-
Höhe: ca. 172 cm
-
Gewicht: ca. 73 kg
-
Freiheitsgrade: 42 DOF
-
Maximale Laufgeschwindigkeit: Bis zu 10 km/h laut Anbieterangaben
-
Einsatzbereiche: Forschung, Bildung, Robotikentwicklung und künstliche Intelligenz
- Bewegung und Mechanik
-
Roboterarme: 2 Arme mit jeweils 7 Freiheitsgraden
-
Roboterhände: 2 bewegliche Fünffingerhände
-
Fingerbeweglichkeit: 6 Freiheitsgrade pro Hand
-
Beine: 6 Freiheitsgrade pro Bein
-
Kopfbeweglichkeit: 3 Freiheitsgrade
-
Taille: 1 Freiheitsgrad
-
Maximales Gelenkdrehmoment: Bis zu 300 Nm an ausgewählten Gelenken
-
Bewegungsfunktionen: Stehen, Gehen, Laufen und koordinierte Armbewegungen
- Prozessor und KI Leistung
-
Hauptprozessor: Intel Core i7
-
Arbeitsspeicher: 16 GB RAM
-
Interner Speicher: 256 GB SSD
-
KI Prozessoren: 2 × NVIDIA Jetson AGX Orin
-
Gesamte KI Rechenleistung: Bis zu 550 TOPS
-
Betriebssystem: Ubuntu Linux
-
Robotik Software: ROS 2
-
Entwicklungsumgebung: SDK, API und URDF Robotermodelle
- Sensorik und Kameras
-
Kamerasystem: 3 RGBD Tiefenkameras
-
Kamerapositionen: Kopf, Taille und Rücken
-
Bewegungssensorik: Inertial Measurement Unit (IMU)
-
Kraftsensorik: 2 Sechsachsen Kraftsensoren
-
Kraftmessung: Drei Raumachsen
-
Drehmomentmessung: Drei Rotationsachsen
-
Sensorintegration: Unterstützung für räumliche Wahrnehmung und Bewegungsregelung
- Kommunikation und Steuerung
-
Drahtlose Verbindung: WiFi 6
-
Bluetooth: Version 5.2
-
Netzwerkanschluss: Ethernet
-
Kommunikationsschnittstellen: CAN und EtherCAT
-
Regelungsfrequenz: Bis zu 1.000 Hz, abhängig von der Gelenkgruppe
-
Steuerung: SDK, ROS 2 und Android App
-
Sprachaufnahme: Integriertes Mikrofonarray mit 4 Mikrofonen
-
Audioausgabe: Integrierter Lautsprecher
- Akku und Stromversorgung
-
Akkutyp: Lithium Ionen Akku
-
Hauptakku: 30 Ah
-
Zusatzakku: 3 Ah
-
Nennspannung: 48 V
-
Akkusystem: Austauschbarer Hauptakku
-
Betriebsdauer: Mehr als 3,5 Stunden laut Herstellerdokumentation
-
Ladezeit: Unter 4 Stunden laut Herstellerangaben
- Software und KI Funktionen
-
Künstliche Intelligenz: Unterstützung für KI Modelle und intelligente Robotikanwendungen
-
Bewegungssteuerung: Dynamische Balancekontrolle
-
Objekterkennung: Entwicklung visueller Erkennungsverfahren
-
Greiffunktionen: Programmierbare Fingerbewegungen und Objektmanipulation
-
Lernverfahren: Reinforcement Learning und Imitationslernen
-
Sprachinteraktion: Integration kompatibler Sprachmodelle
-
Programmierung: Offene Entwicklungsplattform für eigene Anwendungen
Lieferumfang
-
1x UBTECH Walker Tienkung Embodied Intelligence humanoider Roboter
1x Hauptakku
1x Netzteil / Ladegerät
1x Kabellose Fernsteuerung
1x Sicherheitsseil
1x Transportkoffer
1x Präsentationsständer
1x Benutzerhandbuch
1x SDK und URDF Entwicklungsressourcen
1x Garantiekarte
1x Konformitätsbescheinigung
-
1x Werksprüfbericht
Manufacturer Warranty
🛡️ Herstellergarantie
Für den UBTECH Walker Tienkung gilt laut Produktangaben eine Garantie von 12 Monaten. Diese deckt herstellerseitig anerkannte Material- und Funktionsfehler bei bestimmungsgemäßer Nutzung ab. Die genauen Garantiebedingungen richten sich nach den Vorgaben von UBTECH. Gesetzliche Gewährleistungsrechte bleiben unberührt.
Product Video
FAQ
FAQ & wichtige Antworten zum UBtech Walker Tienkung
Wusstest du schon?
🤖 Wusstest du schon, dass der UBTECH Walker Tienkung Embodied Intelligence über insgesamt 42 Freiheitsgrade verfügt? Seine menschenähnliche Gelenkstruktur ermöglicht die Entwicklung komplexer Bewegungsabläufe. Zwei Roboterarme mit jeweils sieben Freiheitsgraden und bewegliche Fünffingerhände eröffnen vielseitige Möglichkeiten für die Erforschung von Greifbewegungen, Körperkoordination und intelligenter Robotik.
🧠 Wusstest du schon, dass der UBTECH Walker Tienkung mit zwei NVIDIA Jetson AGX Orin Rechenmodulen ausgestattet ist, die gemeinsam eine KI Rechenleistung von bis zu 550 TOPS erreichen? Diese leistungsstarke Hardware bietet die Grundlage für anspruchsvolle Anwendungen in der Bildverarbeitung, Bewegungsplanung und künstlichen Intelligenz. Welche Leistung tatsächlich erreicht wird, hängt vom eingesetzten KI Modell und der jeweiligen Software ab.
👁️ Wusstest du schon, dass drei integrierte RGBD Tiefenkameras dem Walker Tienkung ermöglichen, Bildinformationen und räumliche Tiefendaten seiner Umgebung zu erfassen? Die Kameras befinden sich an Kopf, Taille und Rücken und liefern unterschiedliche Perspektiven für die Entwicklung intelligenter Wahrnehmungssysteme. Damit lassen sich beispielsweise Objekterkennung, räumliche Orientierung und kamerabasierte Bewegungsplanung erforschen.
🖐️ Wusstest du schon, dass die beiden beweglichen Fünffingerhände des UBTECH Walker Tienkung jeweils sechs Freiheitsgrade besitzen? Dadurch können Entwickler differenzierte Fingerbewegungen programmieren und eigene Greifstrategien erproben. Besonders interessant ist das sogenannte Imitationslernen, bei dem der Roboter mithilfe geeigneter Demonstrationsdaten bestimmte Bewegungsabläufe trainieren kann. Das erfolgreiche Greifen unbekannter Gegenstände setzt jedoch entsprechend entwickelte und getestete KI Modelle voraus.
🚶 Wusstest du schon, dass der UBTECH Walker Tienkung für die Erforschung dynamischer Fortbewegung entwickelt wurde? Seine elektrische Gelenkmechanik, leistungsstarke Antriebe und intelligente Bewegungssteuerung ermöglichen Untersuchungen zum Stehen, Gehen, Laufen und Gleichgewicht. An ausgewählten Hüftgelenken und Kniegelenken stehen Spitzendrehmomente von bis zu 300 Nm zur Verfügung. Die tatsächliche Bewegungsleistung hängt von der Softwarekonfiguration und den Umgebungsbedingungen ab.
💻 Wusstest du schon, dass der UBTECH Walker Tienkung eine offene Entwicklungsplattform mit ROS 2 Unterstützung bietet? Über dokumentierte SDK Schnittstellen können Forscher und Entwickler eigene Programme integrieren, Sensordaten auswerten und Bewegungsabläufe steuern. Dadurch eignet sich der humanoide Roboter besonders für Universitäten, wissenschaftliche Einrichtungen und Unternehmen, die neue Anwendungen im Bereich der intelligenten Robotik entwickeln möchten.
🔋 Wusstest du schon, dass der UBTECH Walker Tienkung über einen austauschbaren Hauptakku mit 30 Ah und einen zusätzlichen Akku mit 3 Ah verfügt? Das 48 V Energiesystem unterstützt den mobilen Forschungsbetrieb. Laut Herstellerdokumentation sind Betriebszeiten von mehr als 3,5 Stunden möglich. Die tatsächliche Laufzeit hängt unter anderem von der Bewegungsintensität, der Rechenlast und den eingesetzten Funktionen ab.
| Preis Verkauf netto (new) | 99.900,00 € |
|---|---|
| SKU | 51755 |
| Country of Manufacture | China |
| Custom Product Labels | New |
| EAN/UPC | 6931705007978 |
| Manufacturer | UBtech |
| Lieferzeit | ca. 3 bis 4 Tage |
Teilen Sie Ihre Gedanken mit anderen Kunden
Unsere Kundenrezensionen
Für dieses Produkt wurden noch keine Bewertungen abgegeben.